
Această analiză detaliată combină informațiile din draft pentru a descrie cum funcționează un motor BLDC la diferite viteze, cum se face controlul în buclele interioare și exterioare, ce rol au componentele electronice și mecanice, precum și avantajele pentru aplicațiile moderne.
1. Arhitectura generală a motorului BLDC și principiul de funcționare
Un motor BLDC este un motor fără perii, folosind magneți permanenți pentru rotor, iar bobinele sunt plasate pe stator. Rotorul este un magnet permanent; arcul magnetic este rotit prin schimbarea direcției câmpului magnetic creat de bobinele statorului prin comutarea în secvențe precise. În acest mod se poate obține o rotație liniară și controlată a rotorului.
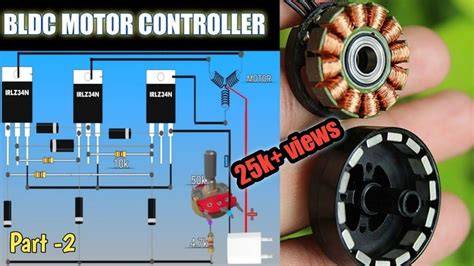
Motorul BLDC are trei bobine pe stator, fiecare cu două fire, rezultând trei faze (U, V și W). Energia se aplică în factori de energizare în secvențe de 120 de grade pentru a genera flux magnetic sintetic care rotește rotorul. Controlul direcției fluxului magnetic sintetizat și a vitezei se face printr-un invertor care realizează comanda în buclă închisă prin PWM și monitorizarea poziției rotorului cu senzori (sunt discutate atât motoare cu senzori, cât și fără senzori).
3.1 Controlul energizat în 120 de grade și controlul sinusoidal
Controlul energizat în 120 de grade produce flux magnetic sintetic în șase direcții posibile, și prin comutarea cuplată între faze se poate obține rotația în sensul orar sau trigonometric. Pentru a obține o rotație lină, se utilizează controlul undei sinusoidale, care elimină efectele nonliniare ale energizării la 120 de grade.
În modul de funcționare la 120 de grade, curenții din fazele U, V și W pot fi ajustați pentru a genera un flux magnetic sintetic de magnitudini apropiate, obținând astfel o rotație constantă. Direcția fluxului sintetic este schimbată prin alterarea modului de energizare (de exemplu, trecerea de la modul energizat 1 la modul energizat 2, etc.).
2. Componentele electrice și modul de detectare a poziției
În sistemul descris, pilotul driver folosește un microcontroler (un exemplu menționat este Microchip PIC16F1613) cu capacități de control al comutațiilor, măsurare a vitezei, predicție a poziției rotorului și detecția erorilor. Perifericele includ CWG (generator de formă de undă complementar), SMT (temporizator de măsurare semnal), ADC, DAC, CCP (capture/compare/PWM), FVR (referință de tensiune fixă), temporizator, comparator și indicator de temperatură.
Un senzor Hall este utilizat pentru a determina poziția rotorului. Ieșirea senzorului Hall este comparată cu o referință de tensiune (FVR) folosind un comparator. Histerezisul comparatorului este activat pentru a nu lua în calcul zgomotul, iar ieșirea comparatorului oscilează între modul direct-în-punte și invers pentru a produce o rotație în sensul dorit.
Detecția suprasarcinii este implementată prin folosirea unei rezistențe de detecție (Rshunt) în seria cu înfășurarea motorului. Tensiunea la Rshunt este proporțională cu curentul prin înfășurare, permițând protecția la supracurent. Referința pentru detectarea curentului poate fi furnizată de FVR și coborâtă cu ajutorul DAC-ului, ceea ce permite utilizarea unei tensiuni de referință foarte mici, reducând disiparea pe Rshunt. Supratemperatura este detectată prin indicatorul de temperatură de pe cip, iar semnalul său este convertit digital prin ADC.
3. Firma de alimentare a punții și protecție
Circuitul din punte este în principiu format din două MOSFET-uri cu canal p (nivel superior) și două MOSFET-uri cu canal n (nivel inferior). Este preferabil ca tranzițiile să evite conducția încrucișată între niveluri pentru a preveni curenții mari ce pot deteriora driverul. Pentru a evita acest lucru, poate fi implementată o întârziere de bandă moartă folosind registres ale generatorului de formă de undă CWG.
Ideal, MOSFET-urile de canal p și n ar trebui să aibă aceeași rezistență on (RDS(on)) și aceeași sarcină totală pe poartă (QG) pentru a obține performanțe optime de comutare. Totuși, construcția diferită a cipului face dificilă o potrivire perfectă; de regulă, mărimea cipului pentru canalul p este mai mare decât pentru canalul n, ceea ce crește efectul QG. Acest compromis influențează alegerea fiabilității și disipării în bucla de comutație.
Supraconținutul poate provoca blocare a motorului și curenți mari prin înfășurare. Astfel, controlul prin PWM al tensiunii aplicate fiecărei faze este esențial pentru delimita energia și ținerea sub control a temperaturii și a sarcinii mecanice.
4. Fluxul de semnale, feedback, și bucla exterioară de control al vitezei
Bucla exterioară controlează viteza motorului în funcții de sarcină, perturbații și deriva termică. Frecvența de ieșire a motorului este măsurată prin modul de achiziție al perioadei și al factorului de umplere al SMT. Referința de viteză poate fi o intrare analogică externă. Când viteza curentă este comparată cu referința, se generează o eroare pozitivă sau negativă. Această eroare este transmisă controllerului PI, care calculează o valoare de compensare pentru variația de viteză. Astfel, bucla exterioară asigură menținerea vitezei în limitele dorite chiar și în condiții de sarcină variabilă.
În aplicații cu prețuri sensibile, un microcontroler eficient poate avea un impact semnificativ, iar eficiența dispozitivului este adesea evaluată în funcție de nivelul perifericelor integrate, numărul de pini, memoria și dimensiunea capsulei.
5. Comparații și contexte istorice ale motoarelor
Motorul BLDC este un produs mecatronic tipic în care structura simplă a driverului complementează performanța de cuplu și eficiența. În timp ce motoarele cu peri sunt simple în control, au dezavantaje legate de uzură, scântei în contactul periilor, zgomot și necesitatea întreținerii. Motoarele BLDC, prin lipsa periilor, oferă o durată de viață mai mare, eficiență superioară și zgomot redus, dar necesită un driver sofisticat și control precis.
Istoria motorului DC include momente-cheie: Tesla a fost asociat cu motoarele eletice rudimentare, iar Sprague a dezvoltat motorul DC cu perii, având apoi impact asupra realizării troleelor și a lifturilor. În prezent, motoarele BLDC se folosesc în electrocasnice, ventilatoare, aspiratoare, drone, dispozitive medicale, roboți de serviciu și aplicații industriale.
6. Tipuri și configurații BLDC
Există două mari familii în funcție de structură: inrunner și outrunner. Într-un motor BLDC Inrunner, statorul este în exterior iar rotorul în interior; în outrunner, statorul este în interior iar rotorul în exterior. O altă distincție este între motoarele BLDC cu senzori și cele fără senzori; alegerea depinde de cost și de cerințele aplicației. Motoarele fără senzori sunt tot mai utilizate în aplicațiile de viteză variabilă cu cost redus, cum ar fi ventilatoare, aparate de refrigerare, unelte de grădină, etc. Materialele preferate includ ferită de înaltă eficiență, cu creștere moderată de temperatură.
Parametrizarea pentru selectarea motorului include cuplul maxim necesar (utilizând suma cuplului motor, momentul de inerție și frecarea), precum și cuplul RMS, care este o aproximare a cuplului mediu necesar în sarcina reală. Viteza de rotație este legată de aplicație prin KV (rpm per volt), indicând câte rotații pe volt se vor obține în mod teoretic. În practică, viteza este influențată de tensiune, sarcină și controlul buclelor.
În alegerea motorului pentru o sarcină tipică, se poate utiliza formula aproximativă: puterea motorului P ≈ RPM × cuplu (NM) / 9.55. Exemplu: dacă viteza este 3000 RPM și cuplul necesar este 0,3 NM, P ≈ 3000 × 0,3 / 9.55 ≈ 94 W; alegerea unui motor de 100 W ar fi rezonabilă. Este crucial să se asigure că tensiunea nominală a motorului este potrivită, iar curentul de funcționare nu depășește valorile ce ar putea deteriora motorul."
7. Cicluri de lucru, sarcini și aplicații IEC
IEC60034-1 clasifică 10 tipuri de sarcini de lucru în funcție de ciclul de funcționare. Exemple includ S1 (funcționare continuă), S3 (ciclu de lucru intermitent cu perioade de pornire și încălzire scurte), S4 (pornire cu inerția încărcării) și S6 (pornire cu sarcină variabilă). Aceste tipuri guvernează cum motorul poate funcționa în condiții reale, cu sau fără repaus termic, și cu diverse profile de sarcină. În practică, alegerea modului de operare se face pentru a asigura echilibrul termic și performanța stabilă a motorului.
O altă observație importantă este utilizarea transmisiilor, cum ar fi motoarele BLDC cu angrenaj planetar. Acestea oferă cuplu de ieșire semnificativ mai mare într-un pachet compact, distribuind sarcina între mai multe trepte, permite integrarea într-o singură unitate compactă, și oferă control în buclă închisă prin codificatoare și drivere avansate. Structura planetară contribuie la stabilitatea vibrațională și reduce zgomotul, făcând aceste motoare potrivite pentru aplicații medicale, automate și roboți mobili. De asemenea, raporturile de reducere variate permit adaptarea la diferite cerințe de aplicație.
8. Industrie, aplicații și perspective
Motoarele BLDC sunt folosite pe scară largă în aplicații industriale, auto, dispozitive medicale și robotică, datorită duratei lungi de viață, zgomotului redus și cuplului ridicat. Ele sunt deja prezente în electrocasnice (spălătoare, aer condiționat), ventilatoare, aspiratoare, drone, hard disk-uri și multe alte dispozitive. O tendință este înlocuirea motoarelor cu perii cu BLDC în scopuri de reducere a consumului energetic, îmbunătățire a fiabilității și posibilități avansate de control.
În planul viitor, motoarele BLDC vor fi tot mai răspândite în roboți de servicii, dispozitive medicale și aplicații de automatizare, unde controlul precis, durabilitatea și eficiența energetică sunt critice. Pentru a atinge performanțe maxime, este necesară proiectarea atentă a driverelor, selecția corectă a tipului de motor, a numerelor de faze, a prezenței senzorilor, a topologiilor de inversor, a setărilor PWM și a strategiilor de control PI pentru bucla de viteză.
9. Întreținere, verificări și modele de testare
Pentru buna funcționare, motorul BLDC necesită verificări periodice: test fără sarcină pentru a confirma pornirea și funcționarea, test în sarcină pentru a verifica performanța sub încărcare. Odată ce motorul este asamblat, este important să se verifice alinierea bobinelor, poziția rotorului, pozițiile magnetice și să se verifice vibrațiile și frecarea pentru a asigura funcționarea stabilă în condiții reale.
10. Observații practice despre alegerea și implementarea motorului BLDC
Atunci când alegeți un motor BLDC, luați în considerare: cuplul RMS, cuplul necesar, KV, tensiunea nominală, curentul de blocare, eficiența, spațiul disponibil și bugetul. Pentru aplicații precum drone, roboți de serviciu sau automație industrială, alegerea corectă a motorului, a rulmenților, a transmisiei planetare și a driverului este crucială pentru performanța, fiabilitatea și consumul de energie.
11. Îmbunătățiri și tendințe viitoare
Tehnologia motorului BLDC continuă să evolueze odată cu driver-ele de înaltă performanță, senzori mai economici, control în buclă închisă și algoritmi AI pentru optimizarea performanței în timp real. Integrarea cu sisteme de gestionare a energiei, baterii de înaltă durabilitate și sisteme de răcire eficiente va reduce și mai mult consumul de energie, crescând durata de funcționare în aplicații precum roboții mobili, drona, automația industrială și dispozitive medicale.
Brushless DC motor animation
tags: #bldc #functionare #cu #viteze #de #rotatie
Postări populare:
- Istoria și importanța Zilei Limbii Materne în contextul teatrului de comedie
- Puterea Ursului în timpul sarcinii: cum să folosești gelul în siguranță
- Manifestări ale pielii în timpul sarcinii
- Ce se întâmplă în corpul tău la 32 de săptămâni de sarcină și mișcările fetale
- Holter ECG înainte de cezariană: aportul monitorizării cardiace în sarcină