
Motoarele electrice DC sunt dispozitive electromecanice care utilizează interacțiunea câmpurilor magnetice și conductorilor pentru a transforma energia electrică în energie mecanică de rotație. Motorul de curent continuu realizează acest lucru prin producerea unei rotații unghiulare continue care poate fi utilizată pentru a roti pompe, ventilatoare, compresoare, roți etc. Pe lângă motoarele DC rotative tradiționale, există motoare lineare capabile să producă o mișcare liniară continuă. În principiu, există trei tipuri de motoare electrice convenționale: motoare AC, motoare DC și motoare pas cu pas.
Structura de bază a motorului DC
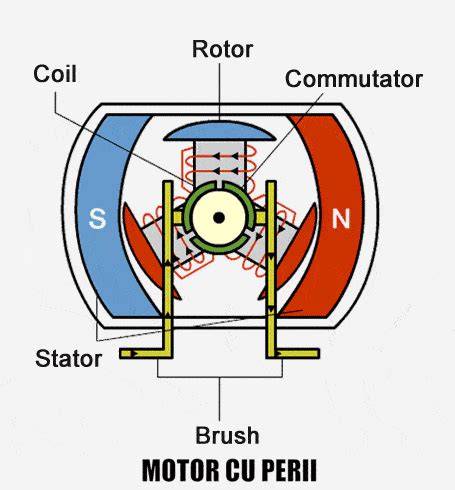
Un motor DC este alcătuit din două părți: un „Stator” staționar și un rotor sau armătură. Rezultatul este că există în principiu trei tipuri de motor DC disponibile: Motor cu perii, Motor fără perii și Servomotorul DC. În motorul cu perii, câmpul magnetic al statorului poate fi realizat prin înfășurare sau prin magneți permanenți, iar rotorul este bobinat. În motorul fără perii, câmpul magnetic în rotor este generat de magneți permanenți, iar comutarea este realizată electronic. Servomotorul DC îmbină un motor DC cu o cutie de viteze, feedback pozițional și control de tip PWM.
Tipuri de motoare DC și caracteristici
Motorul DC cu perii (PMDC) este mic și ieftin, dar necesită întreținere din cauza periilor. Motorul DC cu înfășurări de câmp poate fi de tip serie, șunt sau compus, iar turația se poate regla prin variarea tensiunii de alimentare sau a curentului de câmp. În motorul serie, curentul trece atât prin înfășurarea de excitație cât și prin cea a rotorului, ceea ce poate duce la cuplu dependent de curent și la situații de golire dacă nu este controlat. Motorul DC cu șunt are înfășurările de câmp conectate în paralel cu armătura, oferind caracteristici diferite de cuplu și control.
Motorul DC fără perii (brushless) substituie peria/comutator cu un invertor, folosind un rotor cu magneți permanenți și un stator cu înfășurări. Avantajele includ eficiență înaltă, durată de viață lungă, zgomot scăzut și control fin, în timp ce dezavantajele includ costuri mai mari și necesitatea unui controller complex. Servomotorul DC, cu feedback pozițional, este utilizat în aplicații de precizie cu buclă închisă și adesea include o cutie de viteze și un sistem de control destinat poziției sau vitezei.
Motoare DC: principii de funcționare și control
Viteza de rotație a unui motor DC este, în general, proporțională cu tensiunea aplicată pe bobinele rotorice iar cuplul ieșit depinde de curentul prin înfășurările motorului. Pentru a menține o rotire stabilă, pot fi aplicate diferite metode de control:
- Controlul liniar prin comutare (tranzistol sau driver) cu modulare PWM: variarea tensiunii medii prin raportul ON/OFF (Duty Cycle) controlează viteza.
- Controlul prin modularea în frecvență a impulsului (PFM) pentru direcția cuplului la frecvențe diferite, cu ON/OFF constant.
- Controlul lățimii impulsului (PWM) pe motoare unipolare pentru a ajusta tensiunea medie aplicată.
În motoarele fără perii, controlul direcției curentului se realizează printr-un invertor, nu prin contacte motor-perii. În motoarele BLDC, direcția fluxului magnetic sintetizat este realizată prin comutarea fazelor U, V și W într-o secvență controlată, de obicei în pași de 120 de grade, pentru a asigura o rotație lină și controlabilă a rotorului. Controlul sinusoidal (waveform) elimină practic deviațiile întâmpinate la comutarea brută pe 120 de grade.
Există, de asemenea, aplicații speciale precum cascada Krämmer cu recuperare a puterii de alunecare, unde energia regenerată este reintrodusă în rețea sau folosită pentru a alimenta alt motor în acea cascada. Pentru frecvențe mai mici decât frecvența nominală, tensiunea este redusă pentru a menține raportul U/f constant în motoarele de inducție, deși aceste principii pot fi extinse în timp cu tehnici avansate de control al motoarelor electrice.
Motorele asincrone și indusie: o sinteză utilă
Motoarele de curent alternativ (AC) funcționează pe baza câmpului magnetic învârtitor. Motoarele de inducție trifazat (asincron) reprezintă cea mai utilizată clasă în aplicații de puteri medii și mari. Statorul conține înfășurarea trifazată, iar rotorul poate fi bobinat sau în colivie. În jurul principiului alunecării, turația rotorului este întotdeauna inferioară turației câmpului invartitor. Pentru pornire, se poate utiliza conectare directă, rezistențe rotorice sau schema stea-triunghi cu pornire controlată pentru a limita curentul de avarie.
Motorul sincron trifazat are turația rotorului egală cu turația câmpului invartitor, necesitând un câmp magnetic invartitor la rotorul său, generat de înfășurări de excitare în rotor sau prin magneți permanenți. Pot exista rotoare cu poli înecați sau poli aparenți, iar alegerea depinde de sarcina, de viteze și de aplicație. Pentru pornire la frecvență variabilă există soluții cu invertoare sau cu surse de alimentare variabile, iar pornirea cu motor auxiliar poate implica un motor reactiv conectat în rețea.
Caracteristici practice și aplicații ale motoarelor DC
La domiciliu și în industrie, motoarele DC mici sunt utilizate în jucării, electrocasnice, unelte electrice și aplicații de control al poziției, în timp ce motoarele mai mari alimentează vehicule, lifturi, trenuri și alte aplicații industriale. Motoarele BLDC se folosesc pe scară largă în aparate electrocasnice, ventilație, aspiratoare și drone datorită eficienței ridicate, controlului precis și duratei de viață lungi. În robotică, servomotoarele DC oferă implementări eficiente de poziționare cu feedback și reducerea necesității de echipamente adiacente pentru controlul poziției.
Motorul pas cu pas reprezintă un tip de motor sincron cu poli aparenți, unde poziția este determinată de impulsuri electrice aplicate în mod repetat, cu mișcări discrete drum-urile de la un pol la altul. Acest tip este ideal pentru aplicații de poziționare reacționare în circuite electronice, imprimante și echipamente de regim de fax, însă nu este potrivit pentru vibrații continue la viteze mari fără un control special.
Concluzii despre alegerea motorului potrivit
Fiecare tip de motor de curent continuu are avantaje și compromisuri: motoarele cu perii sunt simple și ieftine, dar necesită întreținere; motoarele fără perii oferă eficiență ridicată, fiabilitate și viteză mare, dar necesită un controlator complex; servo motoarele cu feedback permit poziționare și control avansat, în timp ce motoarele pas cu pas sunt excelente pentru poziționare discretă, dar pot suferi de la inerții la mișcări continue. În ansamblu, alegerea depinde de cerințele aplicației: controlul vitezei, cuplul, precizia pozițională, durabilitatea și costul total al sistemului.
Brushless DC Motor, How it works ?
Note istorice rapide
Motorul DC a fost inventat în 1873 de Zénobe Gramme; primul motor cu perii a fost dezvoltat de Frank Julian Sprague în 1886, deschizând drumul troleilor și al lifturilor electrice. Termenul „motor DC” desemnează orice mecanism rotativ care convertește energia electrică în energie mecanică. Evoluția continue a motoarelor a dus la motoarelor brushless și la controlere sofisticate, care permit performanțe superioare în aplicații moderne, de la electronice de consum până la roboți avansați.
Tipuri cheie discutate aici includ: motorul DC cu perii, motorul DC fără perii (brushless), servo motorul DC, motorul pas cu pas, motoarele asincrone (inducție) și motoarele sincron trifazat. Fiecare tip deservește o gamă distinctă de aplicații, de la rezonanța tehnică a sistemelor de control al poziției până la necesități de înaltă eficiență energetică în echipamentele moderne.
tags: #dreapta #de #sarcina #motor #de #curent
Postări populare:
- Sănătatea Mintală a Copiilor în Târgoviște
- Descoperă detalii despre Dr. Amalia Elena Iordache și activitățile sale în chirurgie vasculară pediatrică
- Decorarea camerei de bebe: jocuri și activități pentru părinți și copii
- Servicii de obstetrică și ginecologie în cadrul CMV
- Educarea și dezvoltarea bebelușului de 6 luni: sfaturi utile