
Un motor cu inducție este un tip de motor electric care convertește energia electrică în energie mecanică prin intermediul principiului inducției electromagnetice. Spre deosebire de alte tipuri de motoare care necesită conexiuni electrice directe atât la părțile staționare, cât și la cele rotative, un motor cu inducție produce curentul rotoric numai prin câmpul magnetic indus de stator. Caracteristica definitorie a acestor mașini, numite și motoare asincrone, este că rotorul se rotește întotdeauna puțin mai lent decât câmpul magnetic rotativ produs de stator. Această diferență de viteză, cunoscută sub numele de alunecare, este esențială pentru ca motorul să genereze cuplu.
În prezent, motoarele de inducție cu curent alternativ alimentează o gamă foarte largă de aplicații. Modelele trifazate de motoare cu inducție antrenează pompe, compresoare, transportoare și sisteme de ventilatoare de răcire HVAC în fabrici, stații de tratare a apei și clădiri comerciale. Variantele de motoare cu inducție monofazate apar în frigidere, mașini de spălat, pompe mici de apă și polizoare de banc din locuințe și ateliere. Viteza sincronă a unui motor de inducție poate fi calculată ca fiind de 120 ori frecvența de alimentare împărțită la numărul de poli magnetici.
Principii de funcționare și rolul alunecării
Atunci când conectați un sistem trifazat la înfășurările statorului unui motor cu inducție, se întâmplă ceva remarcabil: cei trei curenți, fiecare deplasat cu 120 de grade electrice, se combină pentru a crea un câmp magnetic rotativ în interiorul statorului. Un exemplu practic: un motor cu 4 poli conectat la o sursă de curent alternativ de 50 Hz produce un câmp rotativ la 1500 rpm; la 60 Hz, același model cu 4 poli ar produce un câmp rotativ la 1800 rpm. Pe măsură ce câmpul statoric se rotește, acesta trece pe lângă barele rotorului. În conformitate cu legea lui Faraday, fluxul magnetic variabil prin conductorii rotorului induce o tensiune, care conduce curentul indus prin barele și inelele terminale ale rotorului scurtcircuitate. Acest curent rotoric creează propriul său câmp magnetic - câmpul magnetic indus în rotor - care interacționează cu câmpul magnetic al statorului pentru a produce un cuplu electromagnetic. Această diferență de viteză între câmpul rotativ și viteza rotorului se numește alunecare.
În gol, alunecarea este foarte mică (de obicei sub 1%), deoarece motorul trebuie să depășească doar frecarea rulmenților și înfășurarea. Odată cu sarcina aplicată rotorului, cuplul necesar crește, ceea ce obligă motorul să creeze mai mult curent rotoric; ca urmare, viteza rotorului scade ușor față de viteza sincronă. La sarcină nominală maximă, același motor poate funcționa la o viteză de aproximativ 3% până la 5% sub viteză, în funcție de design, ceea ce înseamnă o alunecare de câteva procente (de ex., 2-3% pentru multe aplicații). Dacă alunecarea depășește 8-10% pentru modelele standard, ceva nu este în regulă. Astfel, alunecarea este o măsură a diferenței dintre viteza sincronă și viteza reală a rotorului, fiind esențială pentru producerea cuplului.
Componentele majore ale motorului de inducție
Un motor de inducție este alcătuit din două ansambluri electromagnetice primare - statorul și rotorul - împreună cu piese mecanice de susținere, inclusiv scuturi terminale, rulmenți și un sistem de răcire. Miezurile statorului și rotorului sunt construite din laminate de oțel suprapuse, pentru a reduce pierderile prin curenți turbionari. În secțiunea transversală a unui motor tipic, statorul formează ansamblul exterior staționar, în timp ce rotorul este partea rotativă, montat pe arborele rotorului. La un motor trifazat, înfășurările statorului sunt distribuite în grupuri la 120 de grade electrice. Tensiunile de alimentare uzuale includ 230/400 V și 400/690 V în regiunile IEC și 230/460 V în America de Nord. Motoarele oferă de obicei o capacitate de dublă tensiune prin conexiuni în stea (Y) sau în triunghi (Δ) realizate la cutia de borne. Cadrul poate avea aripioare de răcire externe pentru disiparea căldurii generate de aerul de răcire, iar rotorul cușcă de veveriță reprezintă cea mai comună construcție, având barele rotorului ușor înclinate față de fantele statorului.
Construcția rotorului bobinat (cu inele colectoare) este o alternativă în care rotorul poartă înfășurare trifazată cu conexiuni prin inele colectoare și perii de carbon. Totuși, motoarele cu rotor bobinat costă mai mult, necesită întreținere din cauza uzurii periei și au randament mai scăzut decât cele cu cușcă de veveriță. Cutia de borne, montată de obicei pe partea superioară sau laterală a cadrului statorului, oferă acces la conexiunile înfășurării statorului. Un motor trifazat standard are un bloc cu șase terminale care permite configurații de cablare în stea sau în triunghi.
Clasificări, waveformuri și frecvențe de alimentare
Motoarele cu inducție sunt clasificate în principal în funcție de caracteristicile sursei de alimentare (monofazate sau trifazate), de construcția rotorului (cu cușcă de veveriță sau cu rotor bobinat) și de clasa de eficiență (standard, înaltă eficiență sau eficiență premium). Motoarele trifazate cu cușcă de veveriță domină aplicațiile industriale, de la câteva sute de wați până la câteva megawați, alimentând pompe, ventilatoare HVAC, compresoare și transportoare. Motoarele monofazate se folosesc în aplicații cu putere mai mică de aproximativ 3 kW, în principal echipamente rezidențiale și comerciale ușoare, confruntându-se cu provocarea principală a alimentării monofazate care creează un câmp magnetic pulsatoriu, ceea ce poate fi descompus în două câmpuri contrarotative de mărime egală, suferind de defazaj la pornire.
O caracteristică tipică a motoarelor de inducție trifazate este proprietatea lor autopornitoare: înfășurările statorice produc în mod natural un câmp rotativ real atunci când sunt activate, iar încărcarea echilibrată pe toate cele trei faze asigură o frecare minimă între rotor și câmp. Pentru aplicații cu un cuplu de pornire excepțional de ridicat, cum ar fi transportoarele mari sau morile, se poate utiliza rotor bobinat cu o rezistență externă introdusă în timpul pornirii. În utilizările moderne, controlul vitezei se realizează adesea cu ajutoarele unităților de frecvență variabilă (VFD), care implementează controlul scalar (V/f) pentru uz general sau controlul vectorial pentru aplicații care necesită răspuns precis al cuplului.
Viteza sincronă este determinată de frecvența de alimentare și de numărul de poli: n_sync = (120 × f) / p, unde f este frecvența în Hz iar p este numărul de poli. De pildă, un motor de 4 poli la 50 Hz are viteză sincronă de 1500 rpm, iar la 60 Hz - 1800 rpm. Alunecarea S exprimă diferența dintre viteza sincronă și viteza rotorului și este influențată de sarcina aplicată; la sarcină nominală, alunecarea este de obicei în jur de 3%-5% pentru motoarele mari, iar viteza reală se află în jur de 1450-1470 rpm pentru un motor de 15 kW, 4 poli, la 50 Hz, etc. Încărcăturile pot fi clasificate conform IEC60034-1 în diverse tipuri de sarcini de lucru cu motor (S1, S2, S3, S4, S5 etc.), iar ciclurile de lucru determină durata de funcționare în sarcină și perioadele de repaus, având impact asupra stabilității termice și a duratei de viață a motorului.
Relația dintre sarcinile electrice și motoarele de inducție
Sarcinile inductive sunt dispozitive cu piese mobile, precum ventilatoare, motoare sau maşini de spălat, care creează un câmp magnetic variabil și pot produce un decalaj între tensiune și curent datorită reactanței inductive. Atunci când tensiunea este aplicată unei sarcini inductive, curentul nu atinge imediat valoarea de echilibru; acest decalaj poate fi descris prin factori de putere, iar o sarcină inductivă poate crea un vârf de tensiune la întreruperea alimentării. Sarcinile rezistive, în contrast, disipă puterea ca aer, becuri sau radiatoare, iar curentul atinge rapid valoarea sa într-un mod liniar, fără defazaj semnificativ între tensiune și curent.
Inductanța AC și reactanța inductivă XL depind de frecvența f și de inductanța L a bobinei: XL = 2πfL sau XL = ωL în domeniul complex. Într-un circuit pur inductiv, tensiunea VL conduce curentul IL cu 90°, iar îndustria O rezistență internă poate modifica această relație, adăugând o componentă rezistențială R în serie și rezultând o impedanță totală Z = R + jXL. Diagramele vectoriale arată cum VR (căderea de tensiune pe rezistență) și VL (căderea de tensiune pe inductanță) se combină pentru a forma tensiunea aplicată, iar unghiul de fază φ este determinat de raportul dintre componentele reale și imaginare. ELI descrie relația dintre forța electromotoare E, inductanță L și curentul I în proiectarea unei inductanțe AC: E precede I în fază, iar unghiul este definit de faza sursei.
Impedața, curba cuplu-viteză și aplicațiile practice
Impedanța totală a unui circuit RL este dată de Z = sqrt(R^2 + (XL)^2), iar unghiul de fază θ este dat de tan(θ) = XL / R. În motoarele de inducție, această relație devine crucială pentru înțelegerea pornirii, funcționării la sarcină, frânării electrice și a eficienței în diferite condiții de încărcare. Motoarele cu inducție trifazate excelează în aplicații cu randament ridicat, porniți frecvent și cicluri de funcționare lungi, iar modelele cu rotor bobinat permit utilizarea rezistenței externe în timpul pornirii pentru a crește torque-ul la pornire. Pe de altă parte, motoarele monofazate pot necesita soluții adiționale pentru a asigura un cuplu de pornire adecvat, întrucât alimentarea monofazată produce un câmp magnetic pulsatoriu care poate fi descompus în două câmpuri contrarotative ce pot neutraliza cuplul la staționare.
Unitățile de frecvență variabilă au transformat modul în care utilizăm motoarele de inducție, permițând reglarea vitezei de la zero până la peste frecvența nominală prin controlul scalar (V/f) sau controlul vectorial, în funcție de cerințele aplicației. În ceea ce privește performanța termică, clasele de proiectare NEMA Design B și altele definesc cum se distribuie cuplul la pornire și cum se comportă motorul pe durata ciclurilor de lucru. În practică, motoarele de inducție consumă aproximativ 45% din energia electrică mondială în sectoarele industriale, iar standardele internaționale și standardele de eficiență influențează evoluția acestora spre plăci de caracteristici din ce în ce mai eficiente.
Legăturile istorice și perspectivele viitoare
Nikola Tesla a depus în 1888 brevetele fundamentale pentru motorul de inducție și sistemul de alimentare cu curent alternativ polifazat, demonstrând că un câmp magnetic rotativ creat de doi sau mai mulți curenți defazați poate acționa rotorul fără conexiune electrică directă. Galileo Ferraris a publicat lucrări despre câmpuri magnetice rotative între 1885 și 1888. De-a lungul secolului XX, standardizarea dimensiunilor și clasificărilor a fost consolidată de organizații precum NEMA și IEC, contribuind la interoperabilitatea motoarelor în industrie. Proiectele moderne îmbină lecțiile a peste 130 de ani de dezvoltare, oferind eficiență ridicată, durată lungă de viață și fiabilitate remarcabilă.
Panoul de lucru și exemple de aplicații cu sarcini inductive
În scopuri practice, ciclul de lucru al motorului poate fi definit în termeni precum pornire, sarcină, frână, fără sarcină și repaus, cu durate și secvențe specifice. IEC60034-1 detaliază 10 tipuri de sarcini de lucru, inclusiv S1 (funcționare continuă), S3 (funcționare ciclică cu perioade de încălzire), S4 (pornire cu moment de inerție) și S6 (porțiuni multiple la viteze diferite). În sistemele fotovoltaice, împreună cu sarcinile inductive, capacitive și rezistive conectate la invertorul PV, sarcinile afectează calitatea puterii, eficiența și stabilitatea sistemului. Sistemele PV din zona utilizatorului includ sarcini rezistive, inductive și capacitive, iar înțelegerea comportamentului acestora este crucială pentru optimizarea performanței, evitarea armonicelor și asigurarea stabilității.
- Inductanța AC și reactanța inductivă se raportează la frecvență și la inductanța L a bobinei: XL = 2πfL.
- Într-un circuit pur RL, curentul este defazat față de tensiune cu un unghi θ determinat de raportul XL/R.
- La pornire, curentul poate fi limitat prin introducerea unei rezistențe externe în rotor pentru a crește cuplul de pornire în cazul motoarelor cu rotor bobinat.
- VFD-urile pot modifica cuplul și cuplul de pornire prin controlul vitezei și al fazelor, permițând adaptarea la sarcini variabile.
În concluzie, sarcina inductivă joacă un rol central în proiectarea, operarea și controlul motoarelor electrice. Înțelegerea relațiilor dintre viteză sincronă, viteză a rotorului și alunecare este fundamentală pentru a asigura pornire eficientă, cuplu adecvat, fiabilitate și eficiență în diverse aplicații industriale și comerciale.
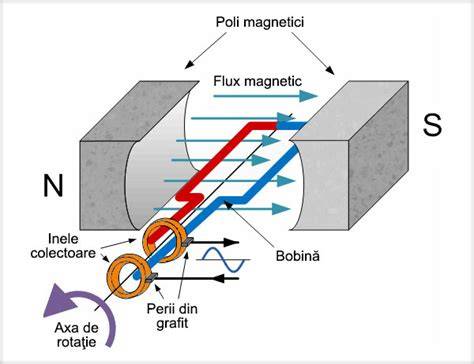
Clasificarea MOTOARELOR ELECTRICE. Particularitățile constructive și cele de funcționare
2. Într-un ciclu de lucru tipic S1, motorul poate funcționa continuu sub tensiunea nominală fără oprire, în timp ce în S3, funcționarea este intermitentă cu perioade de încălzire și răcire. În exemplele date, un motor de 15 kW, 4 poli, la 50 Hz, are o viteză sincronă de 1500 rpm, cu o alunecare de aproximativ 2% la sarcină nominală și cuplu corespunzător. Aceste detalii pot fi utilizate pentru a dimensiona cuplul și pentru a estima comportamentul la pornire, în timpul sarcinii și în timpul frânării electrice. O înțelegere detaliată a relației dintre XL, R și V este esențială pentru calculul impedanței totale și pentru evaluarea performanțelor motorului în condiții variabile de sarcină.
tags: #sarcina #inductiva #motor