
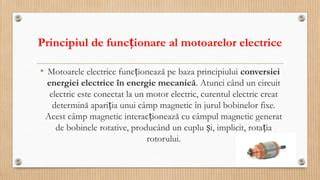
Majoritatea motoarelor electrice functioneaza pe baza fortelor electromagnetice ce actioneaza asupra unui conductor parcurs de curent electric aflat in camp magnetic. Indiferent de tipul motorului, acesta este construit din doua parti componente: stator si rotor. Statorul este partea fixa a motorului, in general exterioara, ce include carcasa, bornele de alimentare, armatura feromagnetica statorica si infasurarea statorica. Rotorul este partea mobila a motorului, plasata de obicei in interior. Este format dintr-un ax si o armatura rotorica ce sustine infasurarea rotorica. Intre stator si rotor exista o portiune de aer numita intrefier ce permite miscarea rotorului fata de stator. Cand curentul trece prin rotorul unui motor, este generat un camp magnetic care genereaza o forta electromagnetica, si ca rezultat rotorul se roteste.
Actiunea periilor colectoare si a placutelor colectoare este exact aceiasi ca la generator. Rotatia rotorului induce o tensiune in bobinajul rotorului. Tensiunea indusa are sens opus tensiunii exterioare aplicate rotorului. In timp ce motorul se roteste mai rapid, tensiunea rezultata este aproape egala cu cea indusa. Curentul este mic, si viteza motorului va ramane constanta atat timp cat asupra motorului nu actioneaza nici o sarcina, sau motorul nu efectueaza alt lucru mecanic decat cel efectuat pentru invartirea rotorului. Cand asupra rotorului se aplica o sarcina, tensiunea va fi redusa si un curent mai mare va putea sa treaca prin rotor.
Din cauza tinerii periodice a sarcinii si a cerintelor de pornire, mecanisme speciale sunt necesare pentru pornirea motoarelor cu curent continuu. Cand rotorul se afla in repaus, el, efectiv, nu are nici o rezistenta, si daca voltajul normal este aplicat, va trece un curent mare, ceea ce ar putea avaria periile colectoare sau motorul. Mijloacele obisnuite pentru prevenirea acestor accidente este folosirea in serie a unei rezistente, la inceput, impreuna cu rotorul, pentru a limita curentul pana cand motorul incepe sa dezvolte un curent suficient. Pe parcurs ce motorul prinde viteza, rezistenta este redusa treptat, fie manual ori automat.
Viteza cu care un motor cu curent continuu functioneaza, depinde de puterea campului magnetic care actioneaza asupra rotorului, cat si de curentul rotorului. Cu cat este mai puternic campul magnetic, cu atat este mai mica rata rotatiei necesare sa creeze un curent secundar necesar pentru a contracara curentul aplicat. Functioneaza cu curent ce nu-si schimba sensul, curent continuu.
Masinile electrice asincrone sunt cele mai utilizate masini in actionarile cu masini de curent alternativ. S-au dat mai multe definitii in ceea ce priveste masina electrica asincrona. O caracteristic a masinilor asincrone este faptul ca viteza de rotatie este putin diferita de viteza campului invartitor, de unde si numele de asincrone. Ele pot functiona in regim de generator (mai putin raspandit) sau de motor. La aceste motoare, viteza scade putin cu sarcina; din acest motiv caracteristica lor mecanica se numeste caracteristica tip derivatie. Motorul de curent continuu a fost inventat in 1873 de Zénobe Gramme prin conectarea unui generator de curent continuu la un generator asemanator. Astfel, a putut observa ca masina se roteste, realizand conversia energiei electrice absorbite de la generator.
Motorul de curent continuu are pe stator polii magnetici si bobinele polare concentrate care creeaza campul magnetic de excitatie. Infasurarea rotorica parcursa de curent va avea una sau mai multe perechi de poli magnetici echivalenti. Rotorul se deplaseaza in campul magnetic de excitatie pana cand polii rotorici se aliniaza in dreptul polilor statorici opusi. Turatia motorului este proportionala cu tensiunea aplicata infasurarii rotorice si invers proportionala cu campul magnetic de excitatie. Turatia se regleaza prin varierea tensiunii aplicata motorului pana la valoarea nominala a tensiunii, iar turatii mai mari se obtin prin slabirea campului de excitatie. Cuplul dezvoltat de motor este direct proportional cu curentul electric prin rotor si cu campul magnetic de excitatie. Reglarea turatiei prin slabire de camp se face, asadar, cu diminuare a cuplului dezvoltat de motor.
La motoarele serie acelasi curent strabate infasurarea de excitatie si infasurarea rotorica. Din aceasta consideratie se pot deduce doua caracteristici ale motoarelor serie: pentru incarcari reduse ale motorului, cuplul acestuia depinde de patratul curentului electric absorbit; motorul nu trebuie lasat sa functioneze in gol pentru ca in acest caz valoarea intensitatii curentului electric absorbit este foarte redusa si implicit campul de excitatie este redus, ceea ce duce la ambalarea masinii pana la autodistrugere. Schimbarea sensului de rotatie se face fie prin schimbarea polaritatii tensiunii de alimentare, fie prin schimbarea sensului campului magnetic de excitatie. La motorul serie, prin schimbarea polaritatii tensiunii de alimentare se realizeaza schimbarea sensului ambelor marimi si sensul de rotatie ramane neschimbat. Asadar, motorul serie poate fi folosit si la tensiune alternativa, unde polaritatea tensiunii se inverseaza o data in decursul unei perioade.
Motoarele de curent alternativ functioneaza pe baza principiului campului magnetic invartitor. Acest principiu a fost identificat de Nikola Tesla in 1882. In anul urmator a proiectat un motor de inductie bifazat, punand bazele masinilor electrice ce functioneaza pe baza campului magnetic invartitor. Ulterior, sisteme de transmisie prin curent alternativ au fost folosite la generarea si transmisia eficienta la distanta a energiei electrice, marcand cea de-a doua Revolutie industriala. Motorul de inductie trifazat (sau motorul asincron trifazat) este cel mai folosit motor electric in actionarile electrice de puteri medii si mari. Statorul motorului de inductie este format din armatura feromagnetica statorica pe care este plasata infasurarea trifazata statorica necesara producerii campului magnetic invartitor. Rotorul este format din armatura feromagnetica rotorica in care este plasata infasurarea rotorica. Rotor bobinat - capetele infasurarii trifazate plasate in rotor sunt conectate prin interiorul axului la 3 inele. Prin intermediul inductiei electromagnetice campul magnetic invartitor va induce in infasurarea rotorica o tensiune. Aceasta tensiune creeaza un curent electric prin infasurare si asupra acestei infasurari actioneaza o forta electromagnetica ce pune rotorul in miscare in sensul campului magnetic invartitor. Motorul se numeste asincron pentru ca turatia rotorului este intotdeauna mai mica decat turatia campului magnetic invartitor, denumita si turatie de sincronism. Se observa ca alunecarea este aproape nula la mers in gol (cand turatia motorului este aproape egala cu turatia campului magnetic invartitor) si este egala cu 1 la pornire, sau cand rotorul este blocat. Cu cat alunecarea este mai mare cu atat curentii indusi in rotor sunt mai intensi. Curentul absorbit la pornirea prin conectare directa a unui motor de inductie de putere medie sau mare poate avea o valoare comparabila cu curentul de avarie al sistemelor de protectie, in acest caz sistemul de protectie deconecteaza motorul de la retea. Limitarea curentului de pornire al motorului se face prin cresterea rezistentei infasurarii rotorice sau prin diminuarea tensiunii aplicate motorului. Cresterea rezistentei rotorului se face prin montarea unui reostat la bornele rotorului (doar pentru motoarele cu rotor bobinat). Reducerea tensiunii aplicate se face folosind un autotransformator, folosind un variator de tensiune alternativa (pornirea lina) sau conectand initial infasurarea statorica in conexiune stea (pornirea stea-triunghi - se foloseste doar pentru motoarele destinate sa functioneze in conexiune triunghi) sau prin inserierea de rezistoare la infasurarea statorica. Turatia masinii de inductie se modifica prin modificarea alunecarii sale sau prin modificarea turatiei campului magnetic invartitor. Alunecarea se poate modifica din tensiunea de alimentare si din rezistenta infasurarii rotorice astfel: se creste rezistenta rotorica (prin folosirea unui reostat la bornele rotorice - doar la motoarele cu rotor bobinat) si se variaza tensiunea de alimentare (folosind autotransformatoare, variatoare de tensiune alternativa, cicloconvertoare) sau se mentine tensiunea de alimentare si se variaza rezistenta din rotor (printr-un reostat variabil). Odata cu cresterea rezistentei rotorice cresc si pierderile din rotor si implicit scade randamentul motorului. O metoda interesanta de reglare a turatiei sunt cascadele de recuperare a puterii de alunecare. La bornele rotorice este conectat un redresor, iar la bornele acestuia este conectat un motor de curent continuu aflat pe acelasi ax cu motorul de inductie (cascada Krämmer cu recuperare puterii de alunecare pe cale mecanica). Tensiunea indusa in rotor este astfel redresata si aplicata motorului de curent continuu astfel incat cuplul dezvoltat de motorul de curent continuu se insumeaza cuplului dezvoltat de motorul de inductie. Reglarea turatiei motorului de inductie se face prin reglarea curentului prin infasurarea de excitatie. In locul motorului de curent continuu se poate folosi un invertor cu tiristoare si un transformator de adaptare (cascada Krämmer cu recuperare puterii de alunecare pe cale electrica). Tensiunea indusa in rotor este astfel redresata si prin intermediul invertorului si a transformatorului este reintrodusa in retea. Turatia campului magnetic invartitor se poate modifica din frecventa tensiunii de alimentare si din numarul de perechi de poli ai masinii. Numarul de perechi de poli se modifica folosind o infasurare speciala (infasurarea Dahlander) si unul sau mai multe contactoare. Frecventa de alimentare se modifica folosind invertoare. Pentru frecvente mai mici decat frecventa nominala a motorului (50 Hz pentru Europa, 60 Hz pentru America de Nord) odata cu modificarea frecventei se modifica si tensiunea de alimentare pastrand raportul U/f constant. Sensul de rotatie al motorului de inductie se inverseaza schimband sensul de rotatie al campului invartitor. Motorul de inductie cu rotorul in colivie este mai ieftin si mai fiabil decat motorul de inductie cu rotorul bobinat pentru ca periile acestuia se uzeaza si necesita intretinere. De asemenea, motorul de inductie cu rotorul in colivie nu are colector si toate dezavantajele care vin cu acesta: zgomot, scantei, poluare electromagnetica, fiabilitate redusa si implicit intretinere costisitoare. In cazul in care sistemul trifazat de tensiuni nu este accesibil, cum este in aplicatiile casnice, se poate folosi un motor de inductie monofazat. Curentul electric monofazat nu poate produce camp magnetic invartitor ci produce camp magnetic pulsatoriu (fix in spatiu si variabil in timp). Campul magnetic pulsatoriu nu poate porni rotorul, insa daca acesta se roteste intr-un sens, atunci asupra lui va actiona un cuplu in sensul sau de rotatie. Prin atasarea pe statorul masinii la un unghi de 90° a unei faze auxiliare inseriata cu un condensator se poate obtine un sistem bifazat de curenti ce produce un camp magnetic invartitor. Dupa pornirea motorului se deconecteaza faza auxiliara printr-un intrerupator centrifugal. In locul fazei auxiliare se poate folosi o spira in scurtcircuit plasata pe o parte din polul statoric pentru obtinerea campului invartitor. Servomotorul asincron monofazat este o masina de inductie cu doua infasurari: o infasurare de comanda si o infasurare de excitatie. Cele doua infasurari sunt asezate la un unghi de 90° una fata de cealalta pentru a crea un camp magnetic invartitor. Rezistenta rotorului este foarte mare pentru a realiza autofranarea motorului la anularea tensiunii de pe infasurarea de comanda. Motorul sincron trifazat este o masina electrica la care turatia rotorului este egala cu turatia campului magnetic invartitor indiferent de incarcarea motorului. Statorul motorului sincron este asemanator cu statorul motorului de inductie (este format dintr-o armatura feromagnetica statorica si o infasurare trifazata statorica). Rotorul motorului sincron este format dintr-o armatura feromagnetica rotorica si o infasurare rotorica de curent continuu. Pot exista doua tipuri constructive de rotoare: cu poli inecati si cu poli aparenti. Rotorul cu poli inecati are armatura feromagnetica crestata spre exterior si in crestatura este plasata infasurarea rotorica. Acest tip de motor are uzual o pereche de poli si functioneaza la turatii mari (3000 rpm la 50 Hz). Rotorul cu poli aparenti are armatura feromagnetica sub forma unui butuc poligonal pe care sunt plasate miezurile polilor rotorici si bobine polare concentrate. In unele situatii in locul bobinelor polare concentrate se pot folosi magneti permanenti. Motorul sincron cu poli aparenti are un numar mare de poli si functioneaza la turatii mai reduse. Accesul la infasurarea rotorica se face printr-un sistem inel-perie asemanator motorului de inductie. Infasurarea rotorica (de excitatie) a motorului parcursa de curent continuu creeaza un camp magnetic fix fata de rotor. Acest camp „se lipeste” de campul magnetic invartitor statoric si rotorul se roteste sincron cu acesta. Datorita inertiei, campul magnetic rotoric nu are timp sa se lipeasca de campul magnetic invartitor si motorul sincron nu poate porni prin conectare directa la retea. - pornirea la frecventa variabila - este posibila doar atunci cand este disponibila o sursa de tensiune cu frecventa variabila sau un convertor cu frecventa variabila. pornirea cu motor auxiliar - necesita un motor auxiliar ce antreneaza motorul sincron conectat la retea. Este realizat uzual ca motor sincron reactiv cu sau fara magneti permanenti pe rotor. Asemanator motoarelor de inductie monofazate, motoarele sincrone monofazate necesita un camp magnetic invartitor ce poate fi obtinut fie folosind o faza auxiliara si condensator fie folosind spira in scurtcircuit pe polii statorici. Motorul pas cu pas este un tip de motor sincron cu poli aparenti pe ambele armaturi. La aparitia unui semnal de comanda pe unul din polii statorici rotorul se va deplasa pana cand polii sai se vor alinia in dreptul polilor opusi statorici. Rotirea acestui tip de rotor se va face practic din pol in pol, de unde si denumirea sa de motor pas cu pas. Comanda motorului se face electronic si se pot obtine deplasari ale motorului bine cunoscute in functie de programul de comanda.
Impactul sarcinilor variabile asupra turatiei si eficientei
Motoarele sunt utilizate în aproape toate scenariile de aplicație, iar dispozitivul de acționare le controlează. Dar aproape diferite tipuri de motoare au timpi de funcționare diferiți. Unele motoare sunt mereu în funcțiune, iar unele motoare funcționează pentru o perioadă scurtă de timp în timpul ciclului de lucru sau funcționează alternativ în timpul ciclului. Pentru a înțelege mai intuitiv sistemul de lucru al motorului, putem împărți ciclul de lucru al motorului în perioade de timp, cum ar fi pornire, sarcină, frână, fără sarcină și repaus, precum și durata și secvența fazelor.
1.1 Funcționarea continuă înseamnă că motorul poate funcționa continuu sub tensiunea nominală și sarcina nominală fără a opri funcționarea. 1.2 Funcționare periodică înseamnă că motorul poate funcționa doar intermitent în condiții nominale, adică motorul trebuie să se „odihnească” după ce a funcționat pentru o perioadă de timp. De obicei, este exprimat prin ciclul de funcționare, adică, într-un ciclu, procentul raportului dintre timpul de funcționare în sarcină continuă a motorului și ciclul. De exemplu, un motor care funcționează la o rată de sarcină temporară de 40% va funcționa timp de 4 minute și 6 minute de „odihnă” într-un ciclu de 10 minute și va funcționa alternativ în acest mod. 1.3 Funcția de lucru pe timp scurt înseamnă că motorul poate funcționa doar într-un timp limitat în condiții nominale, cu o perioadă scurtă de lucru și o perioadă lungă de oprire.
2. În IEC60034-1, 10 tipuri de sarcini de lucru cu motor sunt împărțite și caracterizate. Această sarcină de lucru arată că motorul poate funcționa un timp suficient de lung și temperatura atinge o valoare stabilă. Motorul sistemului de lucru S1 este adesea folosit pentru a controla sistemele de acţionare, compresoare, transportoare etc. În această sarcină de lucru, timpul de funcționare a motorului este foarte scurt, iar timpul de încălzire este mult mai mic decât timpul de răcire. Prin urmare, motorul va fi preîncălzit la temperatura ambiantă înainte de a porni din nou. Funcționează după o serie din același ciclu de lucru care nu atinge starea de echilibru termic, fiecare ciclu include o perioadă de timp de funcționare cu sarcină constantă și o perioadă de interval de oprire (timp de oprire a energiei).
Curentul de pornire al fiecărui ciclu în această activitate de lucru nu are un efect semnificativ asupra creșterii temperaturii. Cu toate acestea, ciclul trebuie să dureze 10 minute, iar rata de încărcare temporară trebuie să fie una dintre 15%, 25%, 40% și 60%. Similar cu S3, dar pornirea este adăugată pe baza lui S3, deci este necesar momentul de inerție al sarcinii motorului, adică capacitatea de accelerare a motorului. Similar cu S4, este necesar momentul de inerție al sarcinii motorului. Cu toate acestea, toate perioadele de timp sunt prea scurte pentru a atinge temperaturile lor de echilibru. Ciclu de funcționare = lucru (sarcină + fără sarcină), consultați S3.
Funcționează după o serie de același ciclu de lucru, fiecare ciclu include o perioadă de timp de pornire, o perioadă de timp de funcționare cu sarcină constantă și o perioadă de timp de frânare electrică rapidă, fără oprire. Adică a fost adăugat S6 pentru pornire. Este mai complicat. Fiecare ciclu include o perioadă de timp de funcționare cu sarcină constantă la o viteză predeterminată și una sau mai multe perioade de timp de funcționare cu sarcină constantă la viteze diferite. Sarcina de muncă neperiodică în care sarcina și viteza se modifică în intervalul admis. Acest tip de sarcină include supraîncărcări frecvente, iar valoarea sa poate depăși sarcina maximă. Incluzând nu mai puțin de 4 tipuri de valori de sarcină discrete (sau sarcină echivalentă) ale sarcinii de lucru, care pot include funcționarea fără sarcină și oprirea, sub fiecare sarcină, ajunge la starea de echilibru termic (chiar fără sarcină sau oprire), într-un lucru valoarea minimă a sarcinii în ciclu poate fi zero. Sarcina de lucru motor se referă la metoda specifică de control al mișcării motorului. Este un fel de instrucțiuni de lucru pentru a evita supraîncălzirea și arderea motorului. Este, de asemenea, un fel de cerere a utilizatorului. În același timp, vă îndrumă și în alegerea unui motor potrivit în funcție de sarcina de funcționare a motorului.
Actualizare 2024: În urma numeroaselor solicitari primite de-a lungul anilor si multumita inovatei INVT, am introdus sectiunea de convertizoare cu iesire monofazata pentru motoare asincrone monofazate. INLOCUIREA MOTORULUI MONOFAZAT CU UNUL TRIFAZAT SI UTILIZAREA UNUI CONVERTIZOR DE FRECVENTA CU ALIMENTARE MONOFAZATA SI IESIRE TRIFAZATA (3 X 230 V). Pentru ca motorul sa poata fi utilizat la puterea sa nominala, acesta va fi legat in conexiune triunghi, conform indicatiilor producatorului. In caz contrar existand riscul ca motorul sa functioneze la suprasarcina. Astfel, desi avem valoarea tensiunilor de 1,73 ori mai mica, valoarea curentilor va fi de 1,73 ori mai mare, deci puterea nu se modifica. In gama Toshiba avem convertizoarele VFNC3S, VFS15S si VFMB1S (litera S inseamna “single-phase” si diferenteaza convertizoarele cu alimenatare monofazata de cele cu alimentare trifazata din gama respectiva) care au alimentare 1 x 230 V si iesire 3 x 230 V, in cazul VFNC3S chiar si 1×120 V / 3×230 V.
- UTILIZAREA UNUI VARIATOR DE TURATIE MONOFAZAT Odata cu aparitia convertizoarelor pentru motoare monofazate, variatorul cu triac devine o optiune secundara.
- Variatorul de viteza Lumel RP7, numit si controler de putere, releu electronic de putere sau releu static, spre deosebire de convertizoarele de frecventa utilizeaza tiristoare in loc de tranzistoare. Acesta modifica valoarea curentului de iesire in functie de valoarea semnalului de comanda (tensiune, curent, potentiometru). Se poate utiliza doar in cazul unor regimuri usoare de functionare (ex. ventilatoare).
- Turbina cu geometrie variabila este un tip de turbocompresor echipat cu palete mobile care isi modifya unghiul in functie de turatia motorului, pentru a mentine o presiune optima de supralimentare atat la turatii joase, cat si la turatii ridicate. Daca ai condus un diesel modern si ai observat ca masina raspunde rapid chiar de la turatii joase, fara intarzierea tipica („turbo lag”), acolo intervine turbina cu geometrie variabila. Un turbo clasic este optimizat pentru un anumit interval de functionare. In interiorul turbinei exista un inel de palete mobile (vanes) care ghideaza gazele de evacuare catre rotor. Paletele sunt controlate de un actuator (electric sau pneumatic), comandat de unitatea ECU a motorului. Cand motorul functioneaza la turatii joase, debitul de gaze este redus. Soluția: paletele se inchid partial, ingustand canalul de trecere. Depunerile de funingine sau ulei pot bloca mecanismul. Actuatorul poate pierde precizia sau se poate defecta complet. Schimburile de ulei necorespunzatoare pot duce la uzura prematura. Turbina cu geometrie variabila vs. Schimba uleiul la timp si foloseste specificatiile recomandate de producator. Evita oprirea motorului imediat dupa drumuri solicitante. Turbina cu geometrie variabila este una dintre cele mai importante inovatii din motoarele moderne. Turbo clasic are geometrie fixa si foloseste wastegate.
tags: #turatie #si #sarcina #variabile
Postări populare:
- Opel Astra Bertone: detalii tehnice și sarcina utilă în funcție de versiunea motor
- Ghid practic: uleiuri doTERRA pentru fertilitate și echilibru hormonal
- Rolul fecundării în dezvoltarea plantelor agricole: dincolo de înflorire
- Riscurile consumului de ceaiuri în contextul provocării avortului
- Plante și tincturi cu efect abortiv: informații esențiale despre riscuri